Elektrische und mechanische Eigenschaften von Bürsten Gleichstrommotoren
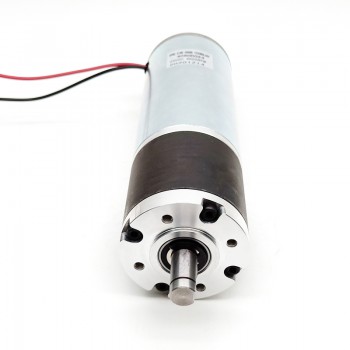
Bürsten Gleichstrommotoren gehören trotz der wachsenden Verbreitung bürstenloser Antriebe weiterhin zu den praktischsten Motorlösungen, wenn einfache Regelbarkeit, geringe Kosten und ein robustes Verhalten gefragt sind. Ihre Funktionsweise basiert auf der mechanischen Kommutierung: Kohlebürsten übertragen den Strom auf den Kollektor, wodurch sich die Stromrichtung in der Ankerwicklung passend zur Rotorstellung umkehrt. Genau dieses Zusammenspiel prägt sowohl die elektrischen als auch die mechanischen Eigenschaften.
Elektrisch zeichnen sich Bürsten Gleichstrommotoren durch einen klaren Zusammenhang zwischen Spannung, Drehzahl und Strom aus. Die induzierte Gegen-EMK steigt mit der Drehzahl und wirkt der angelegten Spannung entgegen. Dadurch sinkt der Strom bei steigender Drehzahl, während er beim Anlaufen besonders hoch ist, weil die Gegen-EMK zunächst praktisch fehlt. Das führt zu einem hohen Anlaufmoment, macht aber auch eine Strombegrenzung oder eine geeignete Auslegung der Versorgung sinnvoll. Ein weiterer wichtiger Punkt ist das Bürstenfeuer: Beim Umschalten am Kollektor entstehen Kontaktunterbrechungen und Mikrobögen, die elektromagnetische Störungen verursachen können. Entstörkondensatoren, Drosseln sowie eine saubere Bürsten-Kollektor-Geometrie reduzieren diese Effekte. Gleichzeitig steigt mit Verschleiß, Verschmutzung oder falschem Bürstendruck der Übergangswiderstand, was Wärmeverluste und Effizienzabfall begünstigt.
Mechanisch bieten Bürstenmotoren ein gutmütiges Drehmomentverhalten. Das Drehmoment ist näherungsweise proportional zum Ankerstrom, weshalb sich Laständerungen oft direkt im Strombild spiegeln. Diese Eigenschaft erleichtert einfache Regelstrategien, etwa per PWM. Auf der anderen Seite sind Bürsten und Kollektor Verschleißteile: Reibung erzeugt Verluste, Geräusche und Wärme, und die Lebensdauer hängt stark von Drehzahl, Lastprofil und Umgebungsbedingungen ab. Bei hohen Drehzahlen treten zudem dynamische Effekte wie Vibrationen und Lagerbelastungen stärker hervor. Auch die Kommutierung setzt Grenzen: Je schneller der Rotor, desto anspruchsvoller wird das saubere Umschalten der Ströme.
Insgesamt verbinden Bürsten Gleichstrommotoren eine sehr intuitive elektrische Charakteristik mit einer mechanisch direkten Kraftübertragung. Wer ihre Stärken – hohes Anlaufmoment und einfache Ansteuerung – nutzt und ihre Schwächen – Verschleiß, Funkstörungen und Kommutierungsgrenzen – konstruktiv berücksichtigt, erhält einen zuverlässigen Antrieb für viele Alltags- und Industrieanwendungen.
Ein Frequenzumrichter klingt zunächst nach einem typischen Bauteil aus der Industrie. Doch seine Vorteile zeigen sich längst auch im Alltag, oft ohne dass wir es bewusst merken. Überall dort, wo elektrische Motoren laufen – in Heizungsanlagen, Klimageräten, Aufzügen oder auch in Pumpen – kann ein Frequenzumrichter dafür sorgen, dass alles ruhiger, effizienter und zuverlässiger arbeitet.
Der wichtigste Nutzen liegt in der Energieeinsparung. Viele Motoren müssen nicht permanent mit voller Leistung laufen. Ein Beispiel ist die Wasserpumpe im Haus oder die Umwälzpumpe einer Heizung: Je nach Bedarf genügt oft eine niedrigere Drehzahl. Der Frequenzumrichter passt die Motorgeschwindigkeit stufenlos an, sodass nur so viel Strom verbraucht wird, wie tatsächlich nötig ist. Gerade bei längeren Laufzeiten kann das die Stromkosten deutlich senken.
Ein weiterer Vorteil ist der sanfte Anlauf. Ohne Frequenzumrichter starten Motoren häufig ruckartig, was hohe Einschaltströme verursacht. Das kann Bauteile belasten, zu Geräuschen führen und langfristig die Lebensdauer verkürzen. Mit Frequenzumrichter läuft der Motor weich hoch, fast wie ein Auto, das langsam anrollt statt abrupt loszuspringen. Das schont Mechanik und Elektrik – und macht Geräte im Alltag angenehmer.
Auch der Komfort steigt. In Lüftungs- und Klimasystemen bedeutet eine flexible Drehzahlregelung weniger Lärm und stabilere Temperaturen. Anstatt ständig ein- und auszuschalten, kann das System gleichmäßig arbeiten. Das fühlt sich nicht nur besser an, sondern ist oft auch gesünder, weil Zugluft und starke Temperaturschwankungen reduziert werden.
Nicht zuletzt verbessert ein Frequenzumrichter die Prozesskontrolle und Sicherheit. Bei Aufzügen oder Förderanlagen ermöglicht er präzise Geschwindigkeitsprofile und kontrolliertes Bremsen. Das sorgt für ruhige Fahrten und weniger Verschleiß. Selbst in kleineren Anwendungen, etwa bei Werkstattmaschinen, macht die exakt einstellbare Drehzahl das Arbeiten einfacher und sicherer.
Zusammengefasst: Ein Frequenzumrichter spart Energie, verlängert die Lebensdauer von Geräten, reduziert Lärm und erhöht den Bedienkomfort. Auch wenn er oft unsichtbar bleibt, trägt er im Hintergrund dazu bei, dass moderne Technik im Alltag leiser, effizienter und langlebiger funktioniert.
Einsatz des NEMA 34 Schrittmotors in CNC-Maschinen
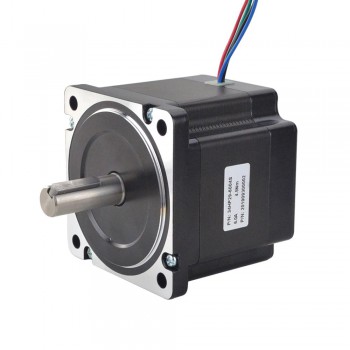
Der NEMA 34 Schrittmotor spielt eine entscheidende Rolle bei der Umsetzung einer kraftvollen, präzisen und zuverlässigen Achsbewegung in CNC-Werkzeugmaschinen. NEMA 34 bezeichnet dabei nicht die elektrische Leistung, sondern das genormte Flanschmaß des Motors. Diese Baugröße wird in CNC-Anwendungen besonders dort eingesetzt, wo höhere Drehmomente erforderlich sind – etwa bei größeren Portalfräsen, robusten Drehmaschinenumbauten oder bei Z-Achsen mit schwerer Spindel und Werkzeugaufnahme.
Ein zentraler Vorteil des NEMA 34 Schrittmotors ist seine Fähigkeit, Positionen ohne Rückführung sehr genau anzufahren. Durch die fest definierten Schrittwinkel lassen sich Bewegungen in kleine Inkremente zerlegen. In Verbindung mit geeigneten Treibern und Mikroschrittbetrieb können CNC-Maschinen dadurch ruhiger laufen, Resonanzen werden reduziert und die Oberflächenqualität beim Fräsen verbessert. Gerade bei mittleren Vorschüben, typischen Zustellbewegungen und wiederholten Positionierungen liefert der Motor eine hohe Reproduzierbarkeit.
In der Praxis entscheidet jedoch nicht allein der Motor, sondern das Gesamtsystem aus Mechanik, Treiber, Stromversorgung und Lastprofil. NEMA 34 wird häufig mit Kugelumlaufspindeln oder Zahnriemenantrieben kombiniert. Wichtig ist eine korrekte Auslegung: Zu hohe Beschleunigungen oder ungünstige Übersetzungen können zu Schrittverlusten führen, was in CNC-Prozessen Maßfehler verursacht. Deshalb werden NEMA 34 Motoren oft in Achsen eingesetzt, die eher auf Kraft als auf extreme Geschwindigkeit ausgelegt sind. Für schnelle Maschinen oder hohe Dynamik kann alternativ ein Servoantrieb Vorteile bieten, doch der Schrittmotor überzeugt weiterhin durch seine robuste Technik und vergleichsweise einfache Inbetriebnahme.
Auch thermische Aspekte sind relevant. Bei hohen Haltemomenten steigt die Erwärmung, weshalb Kühlung, passende Strombegrenzung und ein sauberer Einbau wichtig sind. Moderne Treiber mit Schutzfunktionen und optimierter Stromregelung erhöhen die Betriebssicherheit und verringern Vibrationen.
Zusammenfassend lässt sich sagen: Der NEMA 34 Schrittmotor ist in CNC-Maschinen eine bewährte Lösung, wenn hohes Drehmoment, solide Präzision und einfache Steuerbarkeit gefragt sind. Bei richtiger Dimensionierung und gut abgestimmten Komponenten trägt er entscheidend dazu bei, stabile Bearbeitungsergebnisse und zuverlässige Maschinenbewegungen zu erreichen.
Klein, stark, präzise: Lineare Schrittmotoren im Fokus
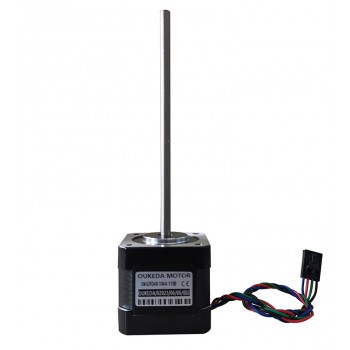
Lineare Schrittmotoren sind unscheinbare Kraftpakete. Sie sehen oft wenig spektakulär aus – doch in vielen Maschinen und Geräten sind sie der Schlüssel zu präziser, reproduzierbarer Bewegung. Überall dort, wo etwas millimetergenau positioniert, dosiert oder verschoben werden muss, spielen sie ihre Stärken aus.
Im Kern verbinden lineare Schrittmotoren die Vorteile klassischer Schrittmotoren mit einer direkten Linearbewegung. Statt die Drehbewegung über Spindeln oder Riemen umzusetzen, wird die translatorische Bewegung direkt erzeugt. Das reduziert mechanische Komponenten, spart Platz und minimiert Spiel sowie Verschleiß. Das Ergebnis: kompakte Bauformen mit beeindruckender Präzision.
Ein großer Vorteil ist die exakte Positionierbarkeit in definierten Schritten. Weil jeder Schritt einem klaren Weg entspricht, lässt sich die Position oft ohne zusätzliche Wegmesssysteme bestimmen. Für viele Anwendungen reicht ein einfaches Referenzfahren beim Start aus – danach „weiß“ die Steuerung jederzeit, wo sich der Schlitten befindet. Das senkt Kosten und vereinfacht die Konstruktion.
Hinzu kommt, dass Schrittmotoren im Stillstand ein Haltemoment bereitstellen. Wird eine Position angefahren, kann sie ohne permanente Regelung stabil gehalten werden. Gerade bei vertikalen Achsen oder Haltepositionen unter Last ist das ein wichtiges Argument. Moderne Treiber ermöglichen zudem Mikroschrittbetrieb, wodurch sich die Auflösung weiter erhöht und Bewegungen spürbar ruhiger werden.
Typische Einsatzgebiete sind Medizintechnik, Laborautomation, optische Systeme oder Feinmechanik. Ob Spritzenpumpen, Pipettierstationen, Fokusverstellungen oder kleine Handlingsysteme – überall zählt jeder Mikrometer. Hier überzeugten lineare Schrittmotoren mit ihrer Kombination aus kompakter Bauweise, präziser Schrittbewegung und vergleichsweise einfacher Ansteuerung über Standard-Controller.
Natürlich gibt es Grenzen: Für extrem hohe Geschwindigkeiten, lange Hübe oder sehr dynamische Bewegungsprofile sind Linearservos oder pneumatische Lösungen oft überlegen. Auch die Schrittverluste bei Überlast müssen konstruktiv berücksichtigt werden – etwa durch Sicherheitsreserven im Drehmoment und intelligente Überwachung in der Steuerung.
Dennoch gilt: Wer auf begrenztem Raum präzise lineare Bewegungen braucht, kommt an linearen Schrittmotoren kaum vorbei. Klein, stark, präzise – und mit der richtigen Auslegung ein zuverlässiges Rückgrat moderner Automatisierung.
Wohin entwickeln sich Schrittmotoren mit Getriebe?
Die Technologie der Schrittmotoren hat sich in den letzten Jahren erheblich weiterentwickelt, insbesondere in Kombination mit Getrieben. Schrittmotoren mit Getriebe sind in vielen Bereichen der Industrie und Technologie unverzichtbar geworden, da sie eine präzise Steuerung der Bewegung und Drehmomente bieten. Doch wohin geht die Entwicklung dieser Technologien in der Zukunft?
Schrittmotoren sind dafür bekannt, dass sie in diskreten Schritten rotieren, was eine exakte Positionierung ohne die Notwendigkeit eines Rückmeldesystems ermöglicht. Wenn diese Motoren mit Getrieben kombiniert werden, verbessern sich ihre Leistungsmerkmale erheblich. Die Getriebe übersetzen die Drehbewegung und erhöhen das Drehmoment, wodurch Schrittmotoren in der Lage sind, größere Lasten zu bewegen und mit höherer Präzision zu arbeiten.
Ein wichtiger Trend bei der Weiterentwicklung von Schrittmotoren mit Getriebe ist die Miniaturisierung. In den letzten Jahren gab es erhebliche Fortschritte in der Herstellung kleinerer und leistungsfähigerer Motoren, die weniger Energie verbrauchen und trotzdem eine hohe Leistung bieten. Diese Miniaturisierung macht Schrittmotoren mit Getriebe zu einer idealen Lösung für Anwendungen in der Medizintechnik, Robotik und in tragbaren Geräten, wo der Platz begrenzt und eine hohe Präzision erforderlich ist.
Zudem wird die Integration von intelligenten Steuerungssystemen zunehmend wichtiger. Moderne Schrittmotoren werden zunehmend mit fortschrittlicheren Steuerungseinheiten kombiniert, die eine feinere Regelung und Anpassung der Bewegungsparameter ermöglichen. Diese Systeme nutzen Algorithmen zur Optimierung der Energieeffizienz und ermöglichen eine bessere Anpassung an wechselnde Lasten und Betriebsbedingungen.
Ein weiterer wesentlicher Bereich der Entwicklung ist die Verbesserung der Geräuscharmut und der Vibrationen. Schrittmotoren sind oft für ihre Geräuschentwicklung bekannt, insbesondere bei höheren Drehzahlen. Durch den Einsatz neuer Materialien und verbesserter Konstruktionstechniken werden Schrittmotoren immer leiser und können in empfindlichen Anwendungen, wie etwa in der medizinischen Diagnosetechnologie oder in der Luftfahrt, eingesetzt werden, wo Geräuschpegel und Vibrationen ein kritisches Problem darstellen.
Die zunehmende Automatisierung und der Trend zu flexiblen Fertigungsprozessen werden auch die Entwicklung von Schrittmotoren mit Getriebe vorantreiben. Diese Motoren werden zunehmend in der Industrie verwendet, um die präzise Positionierung von Maschinenkomponenten zu gewährleisten. Sie finden Anwendung in modernen 3D-Druckern, in Robotersystemen und in Maschinen, die für präzise Fertigungsprozesse notwendig sind.
Zusammenfassend lässt sich sagen, dass sich Schrittmotoren mit Getriebe in eine Richtung entwickeln, die ihre Effizienz, Präzision und Vielseitigkeit weiter steigert. Die Fortschritte in der Miniaturisierung, intelligenten Steuerung und Geräuschreduktion werden sicherstellen, dass diese Technologie weiterhin in einer Vielzahl von Branchen eine entscheidende Rolle spielt. Schrittmotoren mit Getrieben sind bereit, neue Märkte zu erobern und die Anforderungen an moderne Technologien zu erfüllen.
Wie wählt man die richtige Größe des Netzteils für einen Schrittmotortreiber aus?
Die Auswahl des richtigen Netzteils für einen Schrittmotortreiber ist eine entscheidende Entscheidung, die die Leistung und Lebensdauer der gesamten Steuerungseinheit beeinflusst. Ein korrekt dimensioniertes Netzteil sorgt nicht nur für eine stabile Versorgung, sondern hilft auch, die Effizienz des Systems zu maximieren und Überhitzungsprobleme zu vermeiden. In diesem Artikel erklären wir, wie man die richtige Größe des Netzteils für einen Schrittmotortreiber auswählt, welche Faktoren dabei zu berücksichtigen sind und welche Fehler vermieden werden sollten.
1. Schrittmotor- und Treiberanforderungen verstehen
Bevor man sich mit der Auswahl des Netzteils beschäftigt, ist es wichtig, die Spezifikationen des Schrittmotors und des Treibers zu verstehen. Schrittmotoren gibt es in verschiedenen Bauarten und mit unterschiedlichen Spannungs- und Stromanforderungen. Diese Spezifikationen sind entscheidend, um die richtige Leistung des Netzteils zu bestimmen.
Betriebsspannung des Motors: Schrittmotoren benötigen in der Regel eine höhere Spannung als die Nennspannung des Motors, um hohe Drehzahlen zu erreichen. Die genaue Spannung hängt von der Motorgröße und der Anwendungsanforderung ab.
Motorstrom: Der maximale Strom, den der Motor zieht, hängt von seiner Belastung ab. Der Schrittmotortreiber sollte in der Lage sein, diesen Strom zu liefern, ohne überlastet zu werden.
Leistungsaufnahme des Treibers: Auch der Schrittmotortreiber selbst benötigt eine gewisse Menge an Strom und Spannung. Die Leistungsaufnahme des Treibers sollte ebenfalls in die Berechnung des benötigten Netzteils einbezogen werden.
2. Die Wahl der richtigen Spannung
Die Spannung des Netzteils sollte mindestens so hoch sein wie die Betriebsanforderung des Motors. Oft wird eine höhere Spannung als die Nennspannung des Motors gewählt, um eine bessere Dynamik und Geschwindigkeit zu erzielen. Schrittmotortreiber nutzen die höhere Spannung, um die Motorwellen schneller und effizienter zu bewegen.
Wichtig: Die Spannung des Netzteils sollte jedoch nicht zu hoch sein, da dies die Lebensdauer des Motors und des Treibers negativ beeinflussen könnte. In den meisten Fällen liegt die Betriebsspannung eines Schrittmotors zwischen 12V und 48V, wobei einige spezialisierte Modelle auch höhere Spannungen benötigen.
3. Der benötigte Strom
Die Stromanforderung des Netzteils ist ein weiterer entscheidender Faktor. Ein Schrittmotor kann bei maximaler Belastung einen deutlich höheren Strom ziehen als im Leerlauf. Um dies zu berücksichtigen, sollte das Netzteil in der Lage sein, den maximalen Strombedarf des Motors und des Treibers zu decken.
Ein häufiger Fehler bei der Auswahl eines Netzteils besteht darin, den maximalen Strombedarf des Motors zu überschätzen. Es ist jedoch wichtig zu verstehen, dass der Strom nur während bestimmter Phasen der Motorbewegung hoch ist. Der kontinuierliche Strom, den der Motor im Betrieb zieht, liegt oft unterhalb des Spitzenwerts.
4. Sicherheitsfaktor einplanen
Es ist ratsam, einen Sicherheitsfaktor in die Auswahl des Netzteils einzubeziehen. Eine gute Faustregel ist, dass das Netzteil eine Leistung von etwa 20-30% mehr als der berechnete Strombedarf liefern sollte. Dieser Sicherheitsfaktor hilft, Überlastungen zu vermeiden und verlängert die Lebensdauer des Netzteils.
5. Wahl des richtigen Netzteils
Es gibt zwei Hauptarten von Netzteilen, die für Schrittmotortreiber verwendet werden: lineare Netzteile und Schaltnetzteile.
Lineare Netzteile sind einfach zu bedienen, aber sie sind weniger energieeffizient und können Wärme erzeugen, wenn die Spannung übermäßig hoch ist.
Schaltnetzteile sind effizienter und kompakter, da sie eine höhere Energieumwandlung bieten. Sie sind jedoch auch komplexer und erfordern eine präzisere Auswahl der Parameter.
Schaltnetzteile sind in den meisten Anwendungen die bevorzugte Wahl, da sie die Energiekosten senken und die Kühlung verbessern.
Die Auswahl des richtigen Netzteils für einen Schrittmotortreiber erfordert eine gründliche Kenntnis der Spezifikationen des Motors und des Treibers. Dabei sind vor allem die Betriebsspannung und der maximale Strom des Motors sowie die Leistung des Treibers entscheidend. Durch die richtige Wahl eines Netzteils mit ausreichend Kapazität und einem angemessenen Sicherheitsfaktor kann eine stabile und zuverlässige Leistung des gesamten Systems gewährleistet werden. Wer sich an diese grundlegenden Prinzipien hält, stellt sicher, dass der Schrittmotor optimal betrieben wird, ohne dass Überlastungen oder Überhitzung die Leistung beeinträchtigen.
Integrierte Servomotoren sind eine der beliebtesten Lösungen in der modernen Automatisierungstechnik. Sie kombinieren einen Servomotor, einen Steuerungs- und Regelmechanismus sowie oft auch zusätzliche Sicherheitsfunktionen in einer kompakten Einheit. Doch bei all ihren Vorteilen stellt sich die Frage: Wie sicher sind diese Systeme wirklich?
Zunächst einmal müssen wir verstehen, was in einem integrierten Servomotor steckt. Der Motor selbst wird üblicherweise zusammen mit einem Treiber und einem Regelungssystem kombiniert, was die Installation und die Wartung vereinfacht. Doch durch die Integration dieser Komponenten in einem einzigen Gerät entstehen neue Herausforderungen in Bezug auf Sicherheit und Zuverlässigkeit.
Sicherheitsaspekte in integrierten Servomotoren
Ein großer Vorteil dieser Motoren ist die Reduktion der Verkabelung und der externen Komponenten. Diese Kompaktheit kann die Wahrscheinlichkeit von Fehlern verringern, die durch lose Verbindungen oder falsche Verkabelung entstehen können. Dennoch gibt es bestimmte Sicherheitsaspekte, die besonders bei integrierten Systemen berücksichtigt werden müssen.
Zunächst einmal hängt die Sicherheit eines integrierten Servomotors stark von der Qualität der verwendeten Bauteile und der Software ab. Hersteller, die auf höchste Standards setzen und regelmäßig Updates und Fehlerbehebungen anbieten, können die Betriebssicherheit signifikant erhöhen. Systeme mit redundanten Sicherheitsfunktionen, wie zum Beispiel Überstromschutz oder Notabschaltung, bieten eine zusätzliche Sicherheitsebene. Diese Schutzmechanismen verhindern, dass der Motor in gefährliche Betriebszustände gerät, die zu Schäden oder Unfällen führen könnten.
Ein weiterer Punkt ist die Kommunikationssicherheit. Integrierte Servomotoren arbeiten häufig in vernetzten Umgebungen, in denen sie mit anderen Maschinen und Steuerungseinheiten kommunizieren. Bei einer fehlerhaften Kommunikation oder einem Cyberangriff könnte es zu falschen Steuerbefehlen kommen, die den Motor in einen gefährlichen Zustand versetzen. Um solche Risiken zu minimieren, müssen Hersteller starke Sicherheitsprotokolle und Verschlüsselungen implementieren, die eine unbefugte Manipulation der Steuerung verhindern.
Integrierte Servomotoren sind im Allgemeinen sicher, wenn sie mit den richtigen Sicherheitsmerkmalen ausgestattet sind und aus hochwertigen Bauteilen bestehen. Sie bieten den Vorteil einer kompakten und effizienten Lösung, aber wie bei jedem technologischen System müssen auch hier regelmäßige Wartung und Überprüfung durchgeführt werden. Besonders die Software- und Kommunikationssicherheit sind von entscheidender Bedeutung, um potenzielle Gefahren zu vermeiden. Bei korrektem Einsatz und regelmäßiger Wartung sind integrierte Servomotoren jedoch eine sehr zuverlässige und sichere Wahl in der Automatisierungstechnik.
RSS Integrierter Servomotor für Retrofit-Projekte – lohnt sich das?
In vielen industriellen Anwendungen stellt sich die Frage, ob bestehende Maschinen auf den neuesten Stand gebracht oder komplett ersetzt werden sollen. Der Trend geht dabei klar in Richtung Retrofit, also der Modernisierung bestehender Anlagen durch den Austausch oder die Ergänzung einzelner Komponenten. Eine zentrale Rolle spielt dabei der integrierte Servomotor – ein kompaktes System, das Motor, Encoder, Leistungselektronik und Steuerung in einem Gehäuse vereint. Doch lohnt sich der Einsatz solcher Systeme wirklich?
Ein wesentlicher Vorteil integrierter Servomotoren liegt in ihrer kompakten Bauweise. Durch die Integration aller Komponenten entfallen externe Schaltschränke und lange Leitungswege, was nicht nur Platz spart, sondern auch elektromagnetische Störungen reduziert. Besonders bei Retrofit-Projekten, in denen der vorhandene Bauraum begrenzt ist, kann das entscheidend sein. Zudem sinkt der Installationsaufwand erheblich – weniger Verkabelung bedeutet kürzere Umbauzeiten und geringere Fehlerquellen.
Ein weiterer Pluspunkt ist die Energieeffizienz. Integrierte Servomotoren nutzen modernste Antriebstechnologie, die Energieverluste minimiert und eine präzise Regelung von Drehmoment und Geschwindigkeit ermöglicht. Gerade bei älteren Maschinen kann dadurch der Energieverbrauch deutlich gesenkt werden. Kombiniert mit intelligenter Software lassen sich zudem Wartungsintervalle optimieren und Stillstandszeiten verringern, was die Produktivität erhöht.
Auch wirtschaftlich betrachtet spricht vieles für den Einsatz integrierter Lösungen. Zwar ist die Anschaffungskosten eines integrierten Servomotors meist höher als die eines konventionellen Motors, doch die Gesamtbetriebskosten (TCO) fallen langfristig oft niedriger aus. Gründe dafür sind der reduzierte Montageaufwand, die geringeren Wartungskosten und die verbesserte Systemeffizienz. Für viele Unternehmen, die ihre Maschinen Schritt für Schritt modernisieren wollen, ist das eine attraktive Lösung.
Nicht zu unterschätzen ist zudem die Flexibilität solcher Systeme. Dank standardisierter Kommunikationsschnittstellen – etwa EtherCAT, CANopen oder PROFINET – lassen sich integrierte Servoantriebe problemlos in bestehende Steuerungssysteme einbinden. Das erleichtert nicht nur die Integration, sondern ermöglicht auch eine modulare Erweiterung der Anlage, wenn künftig neue Funktionen oder Achsen hinzukommen sollen.
Natürlich gibt es auch Grenzen. Bei sehr großen Maschinen mit hohen Leistungsanforderungen oder speziellen Kühlbedingungen können dezentrale oder klassische Servoantriebssysteme weiterhin im Vorteil sein. Zudem erfordert der Einsatz integrierter Systeme eine sorgfältige Planung, um thermische und elektrische Belastungen optimal zu berücksichtigen.
Ein integrierter Servomotor ist für viele Retrofit-Projekte eine zukunftsweisende und wirtschaftlich sinnvolle Lösung. Er vereint kompakte Bauweise, Effizienz und einfache Integration und trägt dazu bei, ältere Maschinen fit für die Industrie 4.0 zu machen. Wer seine Anlagen modernisieren möchte, ohne gleich in eine komplette Neuinvestition zu gehen, sollte die Option „integrierter Servomotor“ auf jeden Fall in Betracht ziehen – sie lohnt sich in den meisten Fällen.
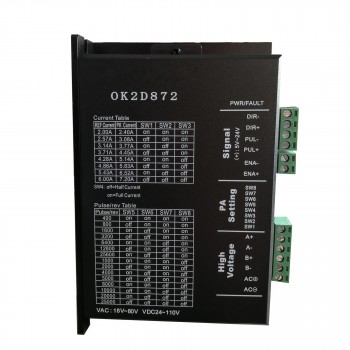
Schrittmotor Treiber richtig kühlen: Tipps für eine lange Lebensdauer
Schrittmotoren sind in der heutigen Industrie und Technik von zentraler Bedeutung, sei es in CNC-Maschinen, 3D-Druckern oder Robotern. Ein wesentlicher Bestandteil der Schrittmotorensteuerung sind die sogenannten Schrittmotor Treiber. Diese Treiber steuern den Motor und sorgen dafür, dass er präzise und effizient arbeitet. Allerdings sind Schrittmotor-Treiber anfällig für Überhitzung, was zu Leistungseinbußen und sogar Schäden führen kann. Daher ist eine effektive Kühlung der Schrittmotor Treiber entscheidend, um ihre Lebensdauer zu verlängern und ihre Leistung zu optimieren.
Warum ist Kühlung wichtig?
Die Schrittmotor Treiber arbeiten durch die Umwandlung elektrischer Energie in mechanische Bewegung, was zu Wärmeentwicklung führt. Diese Wärme kann sich in den elektronischen Bauteilen des Treibers stauen, was nicht nur die Effizienz verringert, sondern auch die Gefahr von Überhitzung und Fehlfunktionen birgt. Wenn ein Treiber über längere Zeiträume überhitzt, kann dies die Lebensdauer erheblich verkürzen und im schlimmsten Fall zu einem kompletten Ausfall des Systems führen.
Eine der effektivsten Methoden, um die Wärme von den Schrittmotor Treibern abzuleiten, ist die Installation von Kühlkörpern. Kühlkörper bestehen meist aus Aluminium und vergrößern die Oberfläche des Treibers, wodurch die Wärme schneller abgegeben werden kann. Sie sollten darauf achten, dass der Kühlkörper korrekt auf die Wärmequelle aufgebracht ist. Ein guter Kontakt zwischen Kühlkörper und Treiber sorgt für eine effiziente Wärmeabfuhr.
Aktive Kühlung durch Lüfter
Ein Lüfter kann die Kühlung weiter verbessern, indem er die Luftzirkulation um den Schrittmotor Treiber erhöht. Besonders bei leistungsstärkeren oder hoch belasteten Treibern kann der Einsatz eines Lüfters sinnvoll sein. Der Luftstrom hilft dabei, die von den Kühlkörpern abgeleitete Wärme schnell zu entfernen und sorgt so für eine konstante Betriebstemperatur. Achten Sie darauf, dass der Lüfter regelmäßig gewartet wird, um Staubansammlungen und daraus resultierende Kühlprobleme zu vermeiden.
Optimierung der Platzierung des Treibers
Die Platzierung des Schrittmotor Treibers in einem gut belüfteten Bereich kann ebenfalls die Kühlung erheblich verbessern. Vermeiden Sie es, den Treiber in engen, schlecht belüfteten Gehäusen zu platzieren. Ein offenes Design oder ein Gehäuse mit Lüftungsöffnungen trägt dazu bei, die Temperatur niedrig zu halten. Idealerweise sollte der Treiber in einem Bereich installiert werden, der nicht direkt von der Wärmequelle anderer Komponenten betroffen ist.
Temperaturüberwachung und -regelung
Ein Temperaturüberwachungssystem kann dabei helfen, die Temperatur des Schrittmotor Treibers kontinuierlich zu überwachen und bei Bedarf Maßnahmen zu ergreifen. Einige Schrittmotor Treiber haben integrierte Temperatursensoren, die bei Überhitzung automatisch abschalten oder die Leistung drosseln. Dies schützt die Elektronik vor Schäden und hilft, die Lebensdauer des Treibers zu verlängern.
Wartung der Kühlungssysteme
Wie jedes andere mechanische System müssen auch die Kühlkomponenten regelmäßig gewartet werden. Kühlkörper können mit Staub und Schmutz bedeckt werden, was ihre Effektivität beeinträchtigt. Stellen Sie sicher, dass alle Lüfter und Kühlkörper regelmäßig gereinigt werden. Ein verstopfter Lüfter oder ein verschmutzter Kühlkörper kann die Kühlleistung stark verringern und zu einer Überhitzung führen.
Einsatz von temperaturgesteuerten Lüftern
Ein weiteres hilfreiches Kühlungssystem sind temperaturgesteuerte Lüfter. Diese Lüfter schalten sich nur ein, wenn die Temperatur des Treibers einen bestimmten Schwellenwert überschreitet. Dies spart Energie und reduziert den Geräuschpegel, während gleichzeitig gewährleistet wird, dass der Treiber immer im optimalen Temperaturbereich arbeitet.
Die richtige Kühlung von Schrittmotor Treibern ist entscheidend für deren Leistung und Lebensdauer. Durch die Verwendung von Kühlkörpern, aktiver Kühlung durch Lüfter, einer optimalen Platzierung sowie einer regelmäßigen Wartung können Sie sicherstellen, dass Ihre Schrittmotor Treiber effizient arbeiten und lange halten. Ein gut geplantes Kühlsystem schützt nicht nur vor Überhitzung, sondern trägt auch dazu bei, die Betriebskosten zu senken und die Zuverlässigkeit Ihrer Maschinen zu erhöhen.
Wie kann die Lesegenauigkeit von Schrittmotor Encodern verbessert werden?
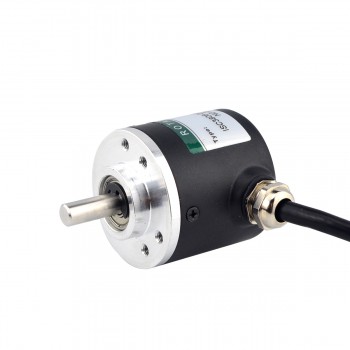
Schrittmotor Encoder spielen eine zentrale Rolle in präzisen Antriebssystemen, da sie die tatsächliche Position und Drehbewegung des Motors erfassen. Gerade in Anwendungen wie 3D-Druckern, CNC-Maschinen oder Robotik ist eine exakte Rückmeldung entscheidend, um Genauigkeit und Wiederholbarkeit sicherzustellen. Dennoch sind Encoder nicht frei von Messfehlern, die durch mechanische, elektronische oder softwarebedingte Faktoren entstehen können. Im Folgenden werden verschiedene Ansätze vorgestellt, wie sich die Lesegenauigkeit von Schrittmotor-Encodern nachhaltig verbessern lässt.
1. Mechanische Optimierung
Ein wesentlicher Faktor für präzise Encoder-Signale ist die mechanische Stabilität. Eine starre und vibrationsarme Befestigung des Encoders auf der Motorachse minimiert Abweichungen durch Spiel oder Resonanzen. Hochwertige Kupplungen, die Versatz und Unwuchten ausgleichen, verhindern zusätzlich Fehlablesungen. Auch die Verwendung von Lagern mit geringer Reibung sorgt für eine gleichmäßige Drehbewegung, wodurch die Encoderimpulse stabiler erfasst werden können.
2. Verbesserung der Signalqualität
Die Genauigkeit hängt maßgeblich von der Signalübertragung ab. Eine saubere Spannungsversorgung, geschirmte Kabel sowie eine korrekte Erdung reduzieren elektromagnetische Störungen. Darüber hinaus können Differenzsignale (z. B. RS422) anstelle einfacher TTL-Signale verwendet werden, um Störanfälligkeit bei längeren Leitungen deutlich zu senken. Auch der Einsatz von Signalfiltern oder digitaler Entprellung steigert die Zuverlässigkeit der Messwerte.
3. Höhere Auflösung und Interpolation
Ein direkter Ansatz zur Steigerung der Genauigkeit ist der Einsatz von Encodern mit höherer Auflösung. Feiner unterteilte Inkrementalspuren oder hochauflösende optische Systeme liefern mehr Impulse pro Umdrehung und damit eine präzisere Positionsbestimmung. Ergänzend können elektronische Interpolationsverfahren eingesetzt werden, um Zwischenschritte zwischen den physischen Encoder-Markierungen mathematisch zu berechnen. Dadurch wird die effektive Auflösung weiter erhöht, ohne dass mechanische Veränderungen notwendig sind.
4. Softwarebasierte Korrekturverfahren
Auch die Auswertungselektronik und die verwendete Software haben großen Einfluss auf die Messgenauigkeit. Fehlerkorrektur-Algorithmen, die beispielsweise Signalflanken mitteln oder Ausreißer filtern, verbessern die Stabilität der Positionsdaten. Zudem kann eine Kalibrierung der Encoder-Signale erfolgen, indem bekannte Referenzpunkte regelmäßig angefahren werden. Diese Referenzierung kompensiert systematische Abweichungen und sorgt für langfristige Genauigkeit.
5. Temperatur- und Umwelteinflüsse berücksichtigen
Encoder sind empfindlich gegenüber Temperaturänderungen, Staub oder Feuchtigkeit. Eine kontrollierte Umgebung, gegebenenfalls kombiniert mit abgedichteten Gehäusen, schützt die Optik oder Magnetstreifen vor Verschmutzung. Temperaturkompensation in der Elektronik oder Software gleicht außerdem thermische Ausdehnungen aus, die ansonsten zu Positionsfehlern führen könnten.
6. Kombination mit Closed-Loop-Regelung
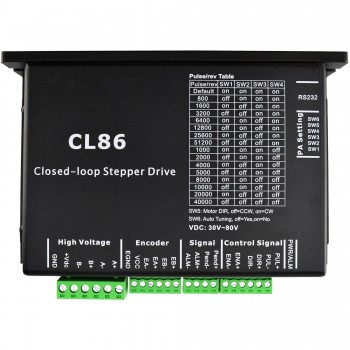
Besonders effektiv lässt sich die Genauigkeit steigern, wenn der Encoder nicht nur zur Überwachung, sondern aktiv in ein Closed-Loop-System integriert wird. Hierbei werden die gemessenen Positionen kontinuierlich mit den Sollwerten verglichen. Abweichungen können sofort korrigiert werden, wodurch Schrittverluste kompensiert und die Gesamtgenauigkeit verbessert werden. Diese Regelung verwandelt den Schrittmotor faktisch in ein Servosystem mit hoher Präzision.
Die Verbesserung der Lesegenauigkeit von Schrittmotor Encodern ist ein Zusammenspiel aus mechanischer Präzision, elektrischer Signalqualität, softwarebasierter Optimierung und intelligenter Regelungstechnik. Während hochwertige Hardware die Grundlage für exakte Messungen bildet, kann erst die Kombination mit moderner Signalverarbeitung und Closed-Loop-Regelung das volle Potenzial ausschöpfen. So lassen sich selbst in anspruchsvollen Anwendungen äußerst präzise und zuverlässige Ergebnisse erzielen.
Spindelmotoren im Holz- vs. Metallbearbeitungsbereich – Unterschiede und Anforderungen
Spindelmotoren sind das Herzstück moderner CNC-Maschinen. Sie bestimmen nicht nur die Drehzahl und Präzision, sondern auch, wie effizient und zuverlässig Werkstücke bearbeitet werden können. Zwischen Holz- und Metallbearbeitung bestehen dabei deutliche Unterschiede, die sowohl die Konstruktion als auch die Auswahl des passenden Motors beeinflussen.
1. Unterschiedliche Materialeigenschaften – der Ausgangspunkt
Holz ist ein faseriges, relativ weiches Material, das bei der Bearbeitung höhere Schnittgeschwindigkeiten erlaubt. Metall dagegen – ob Stahl, Aluminium oder Titan – erfordert oft langsamere Drehzahlen, dafür aber deutlich höhere Drehmomente. Dieser fundamentale Unterschied führt zu abweichenden Anforderungen an Spindelmotoren: Während bei Holz vor allem die maximale Drehzahl entscheidend ist, steht bei Metall die Drehmomentstabilität im Vordergrund.
2. Drehzahl- und Drehmomentcharakteristik
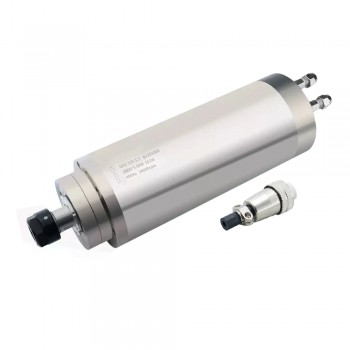
In der Holzbearbeitung sind Spindelmotoren mit Drehzahlen zwischen 12.000 und 24.000 U/min üblich, um saubere Schnittkanten und kurze Bearbeitungszeiten zu erreichen. Die Motoren sind oft luftgekühlt und für den Dauerbetrieb bei hohen Geschwindigkeiten ausgelegt. In der Metallbearbeitung hingegen liegen typische Drehzahlen bei 3.000 bis 12.000 U/min, abhängig vom Werkzeugdurchmesser und Material. Hier ist eine konstante Kraftübertragung entscheidend, weshalb wassergekühlte, robuste Spindeln mit hoher Lagersteifigkeit bevorzugt werden.
3. Kühlung und Lebensdauer
Die thermische Belastung unterscheidet sich deutlich: Bei Holzbearbeitung entsteht weniger Wärme durch den Schnitt, dafür mehr durch die hohe Motordrehzahl. Luftkühlung reicht oft aus. In der Metallbearbeitung erzeugt der Zerspanprozess selbst hohe Temperaturen, weshalb leistungsfähige Wasserkühlsysteme eingesetzt werden, um Lager und Wicklungen zu schützen. Dies erhöht die Lebensdauer der Spindel und minimiert Ausfallzeiten.
4. Präzisionsanforderungen
Metallbearbeitung verlangt in der Regel engere Toleranzen als Holzbearbeitung. Das führt zu höheren Anforderungen an Rundlaufgenauigkeit, Vibrationsdämpfung und Lagertyp. Keramik-Hybridlager sind hier verbreitet, um bei hohen Belastungen lange Standzeiten zu gewährleisten. In der Holzbearbeitung spielen diese Aspekte eine geringere Rolle – hier stehen Flexibilität und Geschwindigkeit oft im Vordergrund.
5. Werkzeugaufnahme und Automatisierung
In CNC-Holzbearbeitungszentren sind Schnellspannsysteme wie HSK-F oder SK30 gängig, um Werkzeuge rasch zu wechseln. In der Metallbearbeitung kommen meist HSK-A oder BT-Aufnahmen mit höherer Steifigkeit zum Einsatz. Zudem ist die Integration in automatische Werkzeugwechsler in der Metallbearbeitung oft komplexer, da Werkzeuge schwerer und empfindlicher sind.
6. Steuerung und Antriebstechnologie
Holzbearbeitungsspindeln sind häufig mit integrierten Frequenzumrichtern ausgestattet, um Drehzahländerungen schnell und unkompliziert umzusetzen. Bei Metallbearbeitung stehen leistungsfähige Servoantriebe mit präziser Drehmomentregelung im Fokus, um konstante Schnittkräfte selbst bei variabler Belastung sicherzustellen.
Spindelmotoren für Holz- und Metallbearbeitung unterscheiden sich nicht nur in technischen Daten wie Drehzahl und Drehmoment, sondern auch in Kühlkonzept, Präzisionsanforderungen und Antriebssteuerung. Wer den falschen Motortyp einsetzt, riskiert Einbußen bei Bearbeitungsqualität, Effizienz und Lebensdauer. Eine sorgfältige Auswahl, die Materialeigenschaften, Bearbeitungsart und Produktionsvolumen berücksichtigt, ist daher unerlässlich.